 L'info gratuite en Live Continu 7/7
Une tondeuse robot sans fil périphérique s’arrête au bord de la pelouse en combinant cartographie numérique, positionnement en temps réel et capteurs embarqués. Au lieu de suivre un câble enterré, elle apprend la zone de tonte lors de la configuration, puis compare sa position en temps réel à cette carte enregistrée pendant son fonctionnement. Si elle s’approche de la limite définie, elle ralentit, tourne ou modifie sa trajectoire avant de quitter l’herbe. Les systèmes avancés reconnaissent également les objets, les bordures et les zones restreintes, ce qui les aide à tondre plus précisément dans les jardins complexes. Le résultat est une installation plus propre, des mises à jour plus simples et un meilleur contrôle des zones où la tondeuse peut ou ne peut pas aller.
Comment la tondeuse sait où la pelouse se termine
La cartographie établit la limite de travail
Lors de vos recherches sur les tondeuses robot tondeuse sans fil périphérique, commencez par la cartographie numérique. Lors de la configuration, la tondeuse ou l’utilisateur définit le périmètre, les zones de pelouse, les allées et toutes les zones interdites dans l’application. Cette carte devient la limite de travail de la machine, remplaçant le fil traditionnel. Une fois enregistrée, elle indique à la tondeuse exactement où la tonte est autorisée et où elle doit s’arrêter ou faire demi‑tour. Sur des modèles tels que la série MOVA LiDAX Ultra, ce processus repose sur UltraView 2.0, qui combine un LiDAR 3D à 360° et une vision par IA, sans GPS ni station RTK. Via l’application MOVAhome, les utilisateurs peuvent tracer les limites et les zones à ne pas tondre, ce qui facilite les mises à jour lorsque la configuration du jardin évolue au fil du temps.
Le positionnement suit la tondeuse par rapport à sa carte
Une fois la limite cartographiée, la tondeuse doit connaître sa position à tout moment. Elle y parvient en faisant correspondre en continu les données de ses capteurs avec la carte enregistrée de la pelouse et en calculant l’endroit où elle se trouve dans cet espace. En se déplaçant, le système vérifie son cap, la distance parcourue et les points de repère visuels ou structurels à proximité afin de rester aligné avec la zone de tonte prévue. Lorsque la tondeuse s’approche de la limite virtuelle, le logiciel reconnaît cette frontière et ordonne un arrêt, un virage ou un ajustement de trajectoire. Ce suivi permanent de la position est ce qui permet à une tondeuse sans fil de rester à l’intérieur de la pelouse, même lorsqu’elle négocie des courbes, des passages étroits et plusieurs zones de tonte sur la propriété.
Comment les capteurs guident les virages et l’évitement des obstacles
Le LiDAR et les caméras lisent les environs
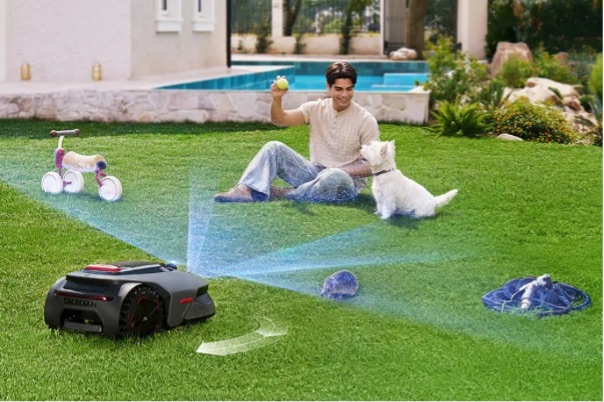
Les tondeuses robots sans fil s’appuient sur la détection de l’environnement pour se déplacer en toute sécurité et avec précision. Le LiDAR scanne les alentours en trois dimensions, en mesurant la distance jusqu’aux éléments proches tels que les bordures, les arbres, le mobilier et les murs. Les caméras ajoutent un contexte visuel, aidant la tondeuse à distinguer l’herbe des surfaces non herbeuses et à identifier les objets devant elle. Ensemble, ces capteurs construisent une image en temps réel du jardin qui prend en charge à la fois la navigation et le contrôle des limites. Si la tondeuse détecte un bord net, la bordure d’un parterre de fleurs ou un chemin en dehors de la zone cartographiée, elle peut réagir avant de le franchir. Cette fusion de capteurs améliore la précision et aide la machine à continuer de tondre en douceur, même lorsque le jardin présente des formes irrégulières ou des conditions de luminosité changeantes.
Les limites et les obstacles déclenchent des réponses différentes
Une limite et un obstacle ne sont pas la même chose, donc la tondeuse les gère différemment. Lorsqu’elle s’approche du bord cartographié de la pelouse ou d’une zone d’exclusion définie, elle considère cette zone comme une limite permanente. La tondeuse ralentit si nécessaire, tourne à l’intérieur de la zone autorisée et continue à tondre en suivant un nouvel itinéraire. Les obstacles déclenchent une réaction différente. Si les capteurs détectent un objet temporaire ou physique, comme du mobilier de jardin, des jouets ou une gamelle pour animaux, la tondeuse l’évite puis reprend son schéma de tonte une fois le passage dégagé. Cette distinction est importante, car un bon résultat de tonte dépend du respect de limites fixes tout en réagissant intelligemment aux objets qui ne faisaient pas partie de la carte d’origine.
Ce dont vous avez besoin de définir pour un contrôle de frontière fiable
Vérifiez les bordures et créez des zones sans tonte
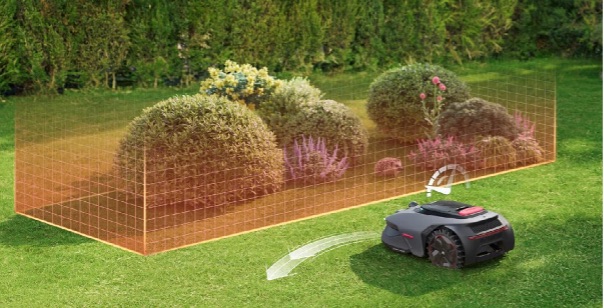
Une tonte fiable et sans fil commence par une installation soignée. Parcourez les bords de la pelouse et assurez-vous que la frontière entre les zones gazonnées et non gazonnées est suffisamment claire pour que la tondeuse puisse l’interpréter correctement. Les dénivelés abrupts, les pierres détachées, les transitions encombrées ou les plantes surplombantes peuvent réduire la précision et doivent être corrigés avant la cartographie. Dans l’application, créez des zones de non-tonte autour des massifs de fleurs, des étangs, des racines apparentes, des équipements de jeu et de toute zone où la tondeuse ne doit jamais entrer. Si votre jardin comprend des sections distinctes, définissez clairement ces zones afin que la machine puisse se déplacer et tondre comme prévu. Une carte propre, avec des zones restreintes bien délimitées, fournit à la tondeuse des indications plus fiables et réduit le risque d’erreurs de délimitation lors du fonctionnement quotidien.
Tester la limite et mettre à jour les changements du jardin
Après l’installation, effectuez un test supervisé pour vérifier que la tondeuse respecte chaque limite virtuelle. Observez son comportement près des bordures, des coins serrés, des allées et des zones interdites de tonte, et vérifiez si elle tourne suffisamment tôt pour rester entièrement sur l’herbe. Si une zone semble trop proche pour être sûre, ajustez la limite dans l’application et testez de nouveau. Des mises à jour régulières sont importantes, car les jardins évoluent. De nouveaux massifs, des meubles déplacés, de nouvelles bordures ou l’agrandissement des aires de jeux peuvent tous influencer la navigation. La révision de la carte lorsque l’agencement change aide la tondeuse à rester précise dans le temps. Des vérifications périodiques permettent également de confirmer que les capteurs restent propres et que le contrôle des limites continue de fonctionner comme prévu.
Conclusion
Une tondeuse robotisée s’arrête sans fil périphérique en utilisant une carte du jardin, un positionnement continu et des capteurs qui lisent l’environnement en temps réel. La carte définit où la tonte est autorisée, le positionnement maintient la machine alignée sur cette carte, et des systèmes LiDAR ou des caméras l’aident à réagir correctement près des bordures et des obstacles. Pour les propriétaires, l’essentiel est un bon paramétrage : marquer clairement les limites, ajouter des zones à ne pas tondre et refaire des tests après toute modification du jardin. Lorsque ces étapes sont bien réalisées, une tondeuse sans fil peut rester à l’intérieur de la pelouse avec une précision impressionnante, tout en rendant l’installation et les futurs ajustements beaucoup plus faciles que le fil périphérique enterré.

